در اتوماسیون صنعتی، موتورهای مرحله ای اغلب برای کار با سرعت کم، بار سنگین، بی وقفه بالا و وظایف کنترل حرکت سخت مورد نیاز هستند.یک گیربکس معمولاً با موتور برای کاهش سرعت خروجی یکپارچه می شود، افزایش گشتاور و بهبود عملکرد کلی سیستم محرک.
جعبه های گیربکس سیاره ای و جعبه های گیربکس کرم دو مکانیسم کاهش رایج استفاده می شود. اگرچه هر دو می توانند سرعت را کاهش دهند و گشتاور خروجی را افزایش دهند،ساختار انتقال و اصول عملیاتی متفاوت آنها منجر به تفاوت های قابل توجهی در بهره وری می شود.، واکنش، ظرفیت بار، تولید گرما و پاسخ پویا.
برای تولید کنندگان موتور، مهندسان تجهیزات و طراحان سیستم اتوماسیون،درک این تفاوت ها برای انتخاب موتور مناسب و جلوگیری از مشکلات مانند اشتباهات موقعیت ضروری است.، از دست دادن قدرت بیش از حد، و عملکرد ناپایدار.
1موتور مرحله ای دنده ی سیاره ای چیست؟
موتور مرحله ای دنده سیاره ای یک موتور مرحله ای را با یک گیربکس سیاره ای ترکیب می کند. این موتور برای ارائه سرعت خروجی پایین تر و چرخش بزرگ تر در حالی که ساختار مکانیکی فشرده را حفظ می کند طراحی شده است.
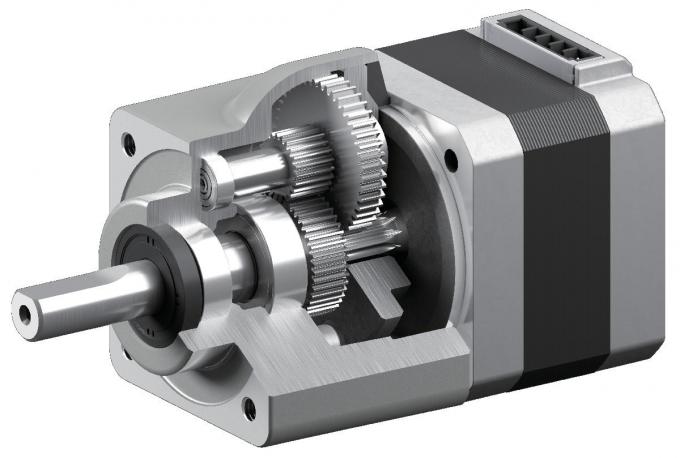
یک گیربکس معمولی سیاره ای شامل چهار جزء اصلی است:
دستگاه خورشيد:در مرکز جعبه گیربکس قرار دارد و معمولاً به عنوان گیربکس ورودی عمل می کند و به شاخه موتور متصل می شود.
"پلانيت گيرز"چند دنده در اطراف دنده خورشیدی قرار دارند. آنها با دنده خورشیدی و دنده حلقه داخلی برای انتقال قدرت متصل می شوند.
رينگ گير:دندهاي خارجي با دندون هاي داخلي که مسیر برخورد براي دنده هاي سياره رو فراهم ميکنه
حامل سیاره:از چرخ های سیاره حمایت می کند و حرکت چرخش آنها را به شاخه خروجی منتقل می کند.
چگونه کار می کند؟
هنگامی که موتور مرحله ای سیگنال های پالس را از راننده دریافت می کند، روتور آن مطابق با زاویه گام دستور داده شده می چرخد و دنده خورشیدی را حرکت می دهد.
سپس دنده های خورشیدی دنده های سیاره اطراف را حرکت می دهند. تحت محدودیت دنده های حلقه داخلی، دنده های سیاره در اطراف دنده های خورشیدی چرخش می کنند.حرکت آنها از طریق حامل سیاره به گره خروجی منتقل می شود.
از آنجا که چندین گیربکس سیاره ای بار را به طور همزمان به اشتراک می گذارند، جعبه های گیربکس سیاره ای تراکم گشت و گذار بالا و توزیع بار عالی را در یک ساختار نسبتا فشرده ارائه می دهند.
مزیت های اصلی موتورهای مرحله ای دنده های سیاره ای
ساختار فشرده:گره های ورودی و خروجی معمولاً هم محوری هستند و نصب آن را در کاربردهای محدود فضا آسان تر می کنند.
چگالي تورک بالا:چندین گیربکس سیاره بار را توزیع می کنند و به جعبه گیربکس اجازه می دهد تا در یک حجم کوچک، گشتاور نسبتاً بالا را انتقال دهد.
بهره وری بالای انتقال:درگیر شدن دنده ها عمدتاً به تماس رولینگ بستگی دارد، که منجر به از دست دادن اصطکاک نسبتاً کم می شود.
گزینه های واکنش کم:تولید دقیق و جمع آوری دنده بهینه می تواند واکنش های انتقالی را کاهش دهد.
مراحل کاهش چندگانه:مراحل سیاره ای اضافی می تواند برای دستیابی به نسبت های کاهش بالاتر استفاده شود.
با این حال ، همه گیربکس های سیاره ای واکنش کمتری ندارند. عملکرد واقعی به دقت گیربکس ، تحمل های تولید ، کیفیت مونتاژ و طراحی گیربکس بستگی دارد.
2موتور مرحله ای کرم گیر چیست؟
یک موتور مرحله ای دکمه کرم یک موتور مرحله ای را با یک گیربکس کرم ترکیب می کند. از تعامل بین یک شاخه کرم و یک چرخ کرم برای دستیابی به کاهش سرعت و ضرب گشتاور استفاده می کند.

یک گیربکس معمولی کرم شامل چهار جزء اصلی است:
کرم:یک داروی پیچ شکل، معمولا به داروی موتور متصل می شود، که قدرت ورودی را انتقال می دهد.
چرخ کرم:دنده ای که با کرم مخلوط شده و حرکت چرخش آن را به چرخش خروجی تبدیل می کند.
گودال خروجی:به چرخ کرم متصل شده تا قدرت سرعت پایین را به تجهیزات رانده شود.
محفظه گیربکس:از اجزای داخلی حمایت می کند و از آنها محافظت می کند در حالی که فضای مخصوص روانکاری را فراهم می کند.
چگونه کار می کند؟
وقتی موتور مرحله ای می چرخد، می تواند عمود کرم را حرکت دهد.
کرم با چرخ کرم از طریق دندان های مارپیچی خود ارتباط برقرار می کند و باعث می شود که چرخ چرخش کند.نسبت کاهش نسبتا بزرگ در یک مرحله ممکن است به دست آید.
بر خلاف دنده های سیاره ای، انتقال دنده کرم عمدتاً بر روی تماس کششی بین سطوح دندان متکی است. این امر باعث کاهش نسبت های بالا می شود اما همچنین باعث از دست دادن اصطکاک و گرما می شود.
مزیت های اصلی موتورهای مرحله ای کرم گیر
نسبت کاهش بالا:نسبت کاهش نسبتا بزرگ می تواند در یک مرحله به دست آید.
تنظیم گره انعطاف پذیر:عمود ورودی و خروجی به طور کلی در زاویه ای قرار دارند، معمولاً 90 درجه.
عملیات ساده:سیستم های چرخ دنده ای که به درستی طراحی شده اند می توانند انتقال نسبتاً آرام و بدون مشکل را فراهم کنند.
قابلیت قفل شدن خود:در شرایط خاصی، مکانیسم چرخ دنده ممکن است در برابر رانندگی عقب مقاومت کند.
طراحی کمکت زاویه راست:مناسب برای تجهیزات نیاز به یک طرح انتقال خاص.
مهم است که توجه داشته باشید که همه گیربکس های کرم خود قفل نمی شوند. عملکرد خود قفل کردن بستگی به زاویه سرب، ضریب اصطکاک، روانکاری و شرایط عملیاتی دارد.یک ترمز مکانیکی جداگانه یا مکانیسم ایمنی لازم است زمانی که نگه داشتن بار قابل اعتماد مورد نیاز است..
3تفاوت های اساسی در اصول انتقال آنها چیست؟
اساسی ترین تفاوت بین این دو مکانیسم کاهش در نحوه انتقال قدرت مکانیکی است.
(1) انتقال دنده های سیاره ای: عمدتاً تماس با رولینگ
گیربکس های سیاره ای قدرت را از طریق تعامل گیربکس های خورشیدی، گیربکس های سیاره ای و گیربکس های حلقه ای منتقل می کنند.
اگرچه هنوز هم برخی اصطکاک های کششی بین دندان های گیر وجود دارد، تماس رولینگ نقش مهمی در فرآیند انتقال دارد. این به کاهش تلفات انرژی کمک می کند.
علاوه بر این، چندین دنده سیاره به طور همزمان درگیر می شوند، بار را توزیع می کنند و ظرفیت انتقال گشتاور را بهبود می بخشند.
(2) انتقال چرخ دنده: عمدتاً تماس کشویی
گیربکس های کرم از طریق تماس کششی بین کرم و چرخ کرم قدرت را منتقل می کنند.
این ساختار امکان دستیابی به نسبت کاهش نسبتاً بالا در یک مرحله را فراهم می کند. با این حال، اصطکاک کششی باعث تولید گرما و کاهش بهره وری انتقال می شود.
در شرایط کار مستمر یا بار سنگین، از دست دادن اصطکاک می تواند عامل مهمی باشد که بر دمای گیربکس، مصرف انرژی و عمر خدمت تأثیر می گذارد.
بنابراین، اگر چه هر دو مکانیسم کاهش سرعت و ضرب گشتاور را فراهم می کنند، ویژگی های مکانیکی آنها به طور قابل توجهی متفاوت است.
4. دستگاه سیاره ای در مقابل دستگاه کرم: مقایسه عملکرد
جدول زیر تفاوت های اصلی عملکرد آنها را خلاصه می کند.
مقایسه |
موتور مرحله ای دنده های سیاره ای |
موتور مرحله ای Worm Gear |
نوع انتقال |
تعامل چند گیره |
برخورد چرخ کرم کشنده |
نسبت کاهش |
متوسط در هر مرحله؛ چندین مرحله در دسترس است |
نسبت کاهش تک مرحله ای بالا |
کارایی انتقال |
به طور کلی بالاتر |
به طور کلی کمتر |
تراکم تورک |
به طور کلی بالا |
بستگی به طراحی و مواد داره |
واکنش |
می تواند برای واکنش کم طراحی شود |
تحت تاثیر پاکسازی دندان |
سر و صدا کار |
بستگی به دقت و سرعت دنده دارد |
عموماً صاف و ساکت |
تولید گرما |
از دست دادن انتقال نسبتا کم |
گرما بیشتر از اصطکاک کششی |
خود قفل شدن |
به طور کلی خود قفل نمی شود |
امکان پذیر در شرایط خاص |
ترتيب شفت |
معمولاً هم محوری |
معمولاً زاويه اي |
نگهداری |
فرسایش دنده ها، چسباندن و اثر برقی |
فرسایش دندان، چسباندن و دمای آن |
این ویژگی های کلی است نه مقادیر عملکرد تضمین شده. نتایج واقعی به نسبت کاهش، مواد، دقت ساخت، روانکاری و شرایط عملیاتی بستگی دارد.
5چرا موتورهای مرحله ای گِر سیاره ای معمولاً کارایی انتقال بالاتر دارند؟
بهره وری انتقال یک شاخص مهم از عملکرد گیربکس است. این تعیین می کند که چه مقدار از قدرت مکانیکی ورودی می تواند به قدرت خروجی مفید تبدیل شود.
مکانیسم های تماس مختلف سیستم های دنده های سیاره ای و کرم منجر به از دست دادن اصطکاک متفاوت می شود.
(1) جعبه گیربکس سیاره ای
چرخ دنده های سیاره ای به طور عمده از طریق اتصال چرخ دنده ها قدرت را انتقال می دهند. اگرچه برخی اصطکاک های کششی بین دندان ها رخ می دهد ، اما از دست دادن اصطکاک کلی به طور کلی نسبتا کم است.
در نتیجه، گیربکس های سیاره ای به طور معمول به کارایی انتقال بالاتر می رسند.
(2) جعبه گیربکس کرم
انتقال چرخ دنده عمدتاً به اصطکاک کششی بین سطوح دندان بستگی دارد.
اصطکاک بیشتر می تواند منجر به از دست دادن انرژی بیشتر شود، به ویژه در شرایط روان کننده نامطلوب یا در سرعت های بالا.
بخشی از قدرت ورودی به جای خروجی مکانیکی مفید به گرما تبدیل می شود.
برای تجهیزات که به مدت طولانی به طور مداوم کار می کنند، بهره وری انتقال پایین تر ممکن است منجر به افزایش مصرف انرژی و نیازهای خنک کننده بیشتر شود.
با این حال، کارایی انتقال یک مقدار ثابت نیست. عواملی مانند زاویه سرب کرم، نسبت کاهش، لزگی روان کننده، مواد دندان و سرعت عملیاتی همه عملکرد واقعی را تحت تاثیر قرار می دهند.
6تجزیه و تحلیل کاربرد: کدام گیربکس را باید انتخاب کنید؟
کاربردهای مختلف دارای الزامات مختلفی برای گشتاور، سرعت، دقت و فضای نصب هستند. بنابراین، انتخاب گیربکس باید بر اساس شرایط عملیاتی واقعی باشد.
(1) ربات های صنعتی و سلاح های رباتیک
توصیه می شود: موتور مرحله ای دنده های سیاره ای
بازوهای رباتیک و روبات های صنعتی اغلب به گشتاور خروجی بالا، ابعاد نصب جمع و جور و کنترل حرکت قابل اعتماد نیاز دارند.
جعبه های گیربکس سیاره ای دارای تراکم گشتاور بالا هستند و می توانند از طریق تولید دقیق واکنش نسبتاً پایین را به دست آورند.
بنابراین آنها برای کاربردهایی که نیاز به حرکت کنترل شده و موقعیت دقیق دارند مناسب هستند.
برای مفاصل رباتیک با عملکرد بالا، مهندسان همچنین باید سفتی پیچ و خم، بی حرکت و طول عمر خستگی را ارزیابی کنند.
(2) ماشین آلات CNC و سیستم های موقعیت دهی دقیق
توصیه می شود: گیربکس سیاره ای با مقاومت پایین
ماشین های CNC و سیستم های موقعیت دهی نیاز به کنترل دقیق فاصله حرکت، سرعت و تکرار پذیری دارند.
واکنش بیش از حد گیربکس می تواند باعث اشتباهات موقعیت دهی شود، به ویژه در هنگام حرکت مکرر جلو و عقب.
یک گیربکس سیاره ای دقیق اغلب یک گزینه ترجیح داده شده برای این برنامه ها است.
(3) تجهیزات حمل و نقل
توصیه می شود: بستگی به الزامات بار و ایمنی دارد
برای تجهیزات که نیاز به نسبت کاهش بالا، انتقال زاویه راست و خروجی با سرعت پایین دارند، گیربکس های کرم ممکن است مزایای عملی داشته باشند.
با این حال، کاربردهای بلند کردن نیاز به توجه اضافی به ایمنی حمل بار دارند.
حتی اگر یک گیربکس کرم دارای ویژگی های خود قفل باشد، نباید به عنوان تنها مکانیسم ایمنی برای بار های آویزان یا عمودی استفاده شود.یک ترمز مکانیکی مستقل یا دستگاه ضد سقوط باید در نظر گرفته شود..
(4) ماشین آلات بسته بندی و خطوط تولید خودکار
هر دو مکانیسم کاهش می توانند بسته به نیازهای عملیاتی مناسب باشند.
اگر تجهیزات نیاز به بهره وری انتقال بالا، شروع و توقف مکرر و موقعیت دقیق داشته باشند، ممکن است موتور مرحله ای دنده سیاره ای ترجیح داده شود.
اگر کاربرد اولویت نسبت کاهش بالا، تنظیمات خاص میله و انتقال با سرعت پایین را داشته باشد، ممکن است راه حل worm gear ارزش در نظر گرفتن را داشته باشد.
انتخاب نهایی باید چرخه کار، تغییرات بار و الزامات موقعیت را در نظر بگیرد.
7. چه پارامترهای شما باید در نظر بگیرید هنگام انتخاب یک موتور گیر استپ؟
بسیاری از خریداران در ابتدا بر ابعاد موتور، گشتاور نامی و نسبت کاهش تمرکز می کنند.این مشخصات به تنهایی برای تعیین اینکه آیا یک موتور گام به گام برای یک برنامه خاص مناسب است کافی نیست..
انتخاب حرفه ای نیاز به ارزیابی جامع تری دارد.
(1) سازگاری موتور و گیربکس
نسبت کاهش بالاتر همیشه بهتر نیست.
افزایش نسبت کاهش سرعت خروجی را کاهش می دهد و تورک خروجی را افزایش می دهد، اما همچنین بی وقفه بار منعکس شده و پاسخ پویا سیستم محرک را تغییر می دهد.
موتور باید به درستی با گیربکس و بار واقعی مطابقت داشته باشد.
(2) بار های عمودی و محوری
در طول کار، می تواند در اثر نیروهای شعاعی و محوری به محور خروجی گیربکس وارد شود.
اگر این بارها از محدودیت های مجاز گیربکس فراتر رود، ممکن است باعث فرسایش لگن، عدم تراز گیربکس یا حتی خرابی در شیفت خروجی شود.
بنابراین، مهندسان باید مشخصات بار رادیال و محوری مجاز گیربکس را بررسی کنند.
(3) دمای کار و تبعید گرما
با توجه به اصطکاک کششی، جعبه های دنده کرم نیاز به توجه ویژه ای به افزایش دمای تحت بار سنگین یا کار مداوم دارند.
اگرچه جعبه های گیربکس سیاره ای به طور کلی از دست دادن انتقال کمتری دارند، روغن و تبعید گرما نیز باید در شرایط کار با سرعت بالا، بار سنگین و مدت طولانی در نظر گرفته شود.
(4) طول عمر و الزامات نگهداری
مواد گیربکس، درمان حرارتی، دقت ماشینکاری، روش های روانکاری و بارهای عملیاتی همه عمر گیربکس را تحت تاثیر قرار می دهند.
کاربردهایی که شامل شروع و توقف مکرر، چرخش مکرر جلو و عقب، یا بار ضربه نیاز به ارزیابی دقیق تری از دوام دارند.
(5) پارامترهای راننده و کنترل
عملکرد موتور مرحله ای نه تنها به گیربکس مکانیکی بلکه به تنظیمات راننده نیز بستگی دارد.
عوامل مهم شامل:
تنظیمات جریان راننده
پیکربندی مایکرو استپینگ
ولتاژ تغذیه
فرکانس نبض
تنظیمات شتاب و کندی
پیکربندی نادرست راننده ممکن است باعث لرزش، سر و صدا، گام های از دست رفته و یا ناقل خروجی ناکافی شود، حتی زمانی که از یک گیربکس با کیفیت بالا استفاده می شود.
8نتیجه گیری: کدام بهتر است، دستگاه سیاره ای یا دستگاه کرم؟
اصول اصلی انتخاب عبارتند از:
اگر برنامه شما اولویت بهره وری انتقال، تراکم گشتاور، و کنترل دقیق حرکت، یک موتور گام در گام در حال حرکت سیاره ای به طور کلی یک انتخاب بهتر است.
اگر برنامه شما نیاز به نسبت کاهش تک مرحله ای بالا، یک ترتیب شاخه زاویه راست، یا مقاومت به رانندگی عقب در شرایط خاص،یک موتور مرحله ای چرخ دنده ممکن است مناسب تر باشد.
برای سازندگان موتور، ارزش واقعی نه تنها در عرضه یک موتور گیربکس، بلکه در ارائه یک راه حل موتور و گیربکس مناسب بر اساس ساختار تجهیزات مشتری است.ویژگی های بار، سرعت عملیاتی و موقعیت مکانی.
انتخاب گیربکس مناسب فقط در مورد افزایش تورک نیست بلکه در مورد دستیابی به تعادل مناسب بین کارایی، دقت، سرعت و قابلیت اطمینان طولانی مدت است.

 پیام شما باید بین 20 تا 3000 کاراکتر باشد!
 english
 français
 Deutsch
 Italiano
 Русский
 Español
 português
 Nederlandse
 ελληνικά
 日本語
 한국
 العربية
 हिन्दी
 Türkçe
 indonesia
 tiếng Việt
 ไทย
 বাংলা
 فارسی
 polski